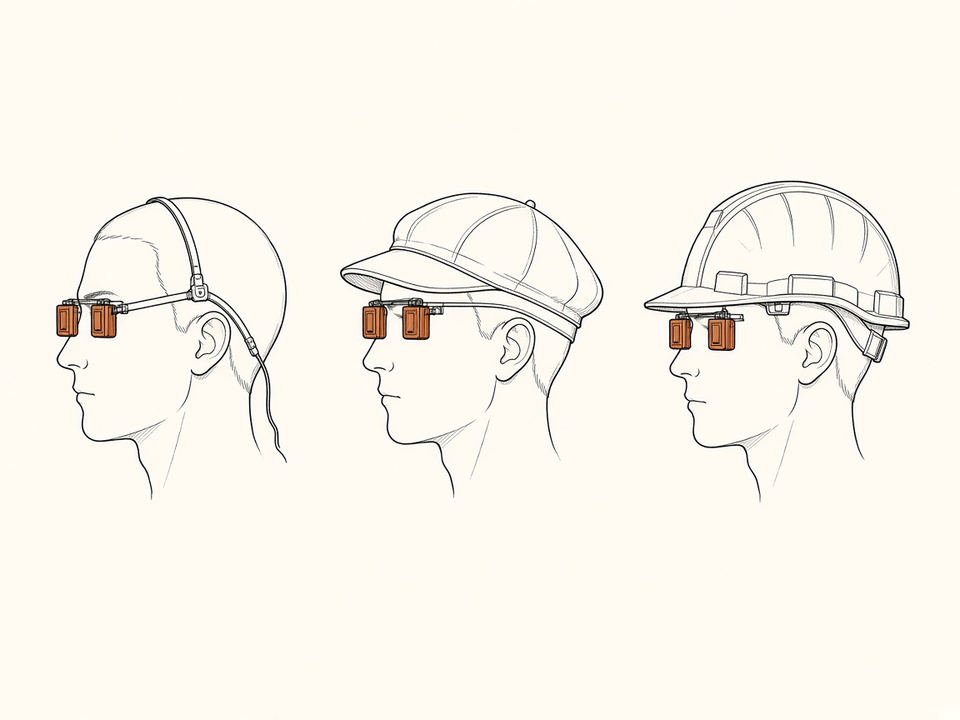
头显、帽子、安全帽
一对双目,间距大约是两眼的距离,装在头显上,帽檐里,或安全帽帽檐下。头在动。全局快门让门框不会被拉开。
1920 × 1200,3.0 µm,120 fps。
68.6 dB。7300 e⁻。2.6 e⁻。
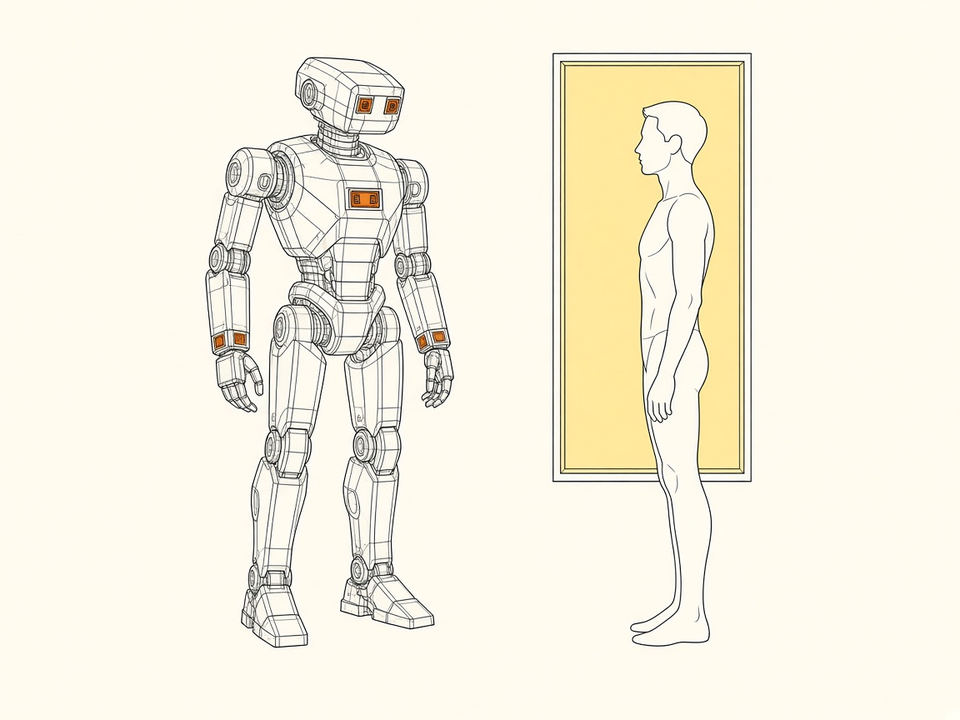
一个人形机器人用不止一台相机。头看人,胸看地面,腕看抓取。这些相机共用一个全局快门和一个帧同步脉冲,所以腕部画面里的手,就是头部画面里的手。
一个传感器发出脉冲,其他传感器跟随。曝光时间等于脉冲宽度,脉冲至少持续一行。
一对双目,间距大约是两眼的距离,装在头显上,帽檐里,或安全帽帽檐下。头在动。全局快门让门框不会被拉开。
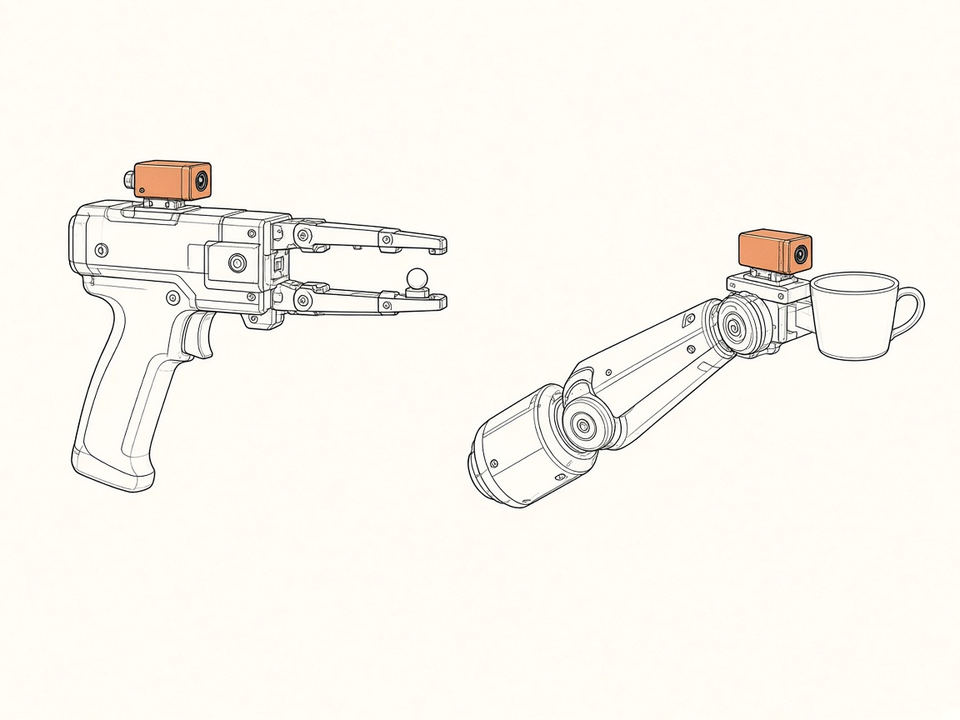
给机器人看一次抓取,办法是自己做这次抓取,相机顺着手指看过去。金属、塑料和一盏灯在同一帧里,距离只有几厘米。同一个快门再装到重复这次抓取的腕上。
帧的上方是天,下方是地。动的是载具,所以快门必须是全局的,帧率也必须保持住。
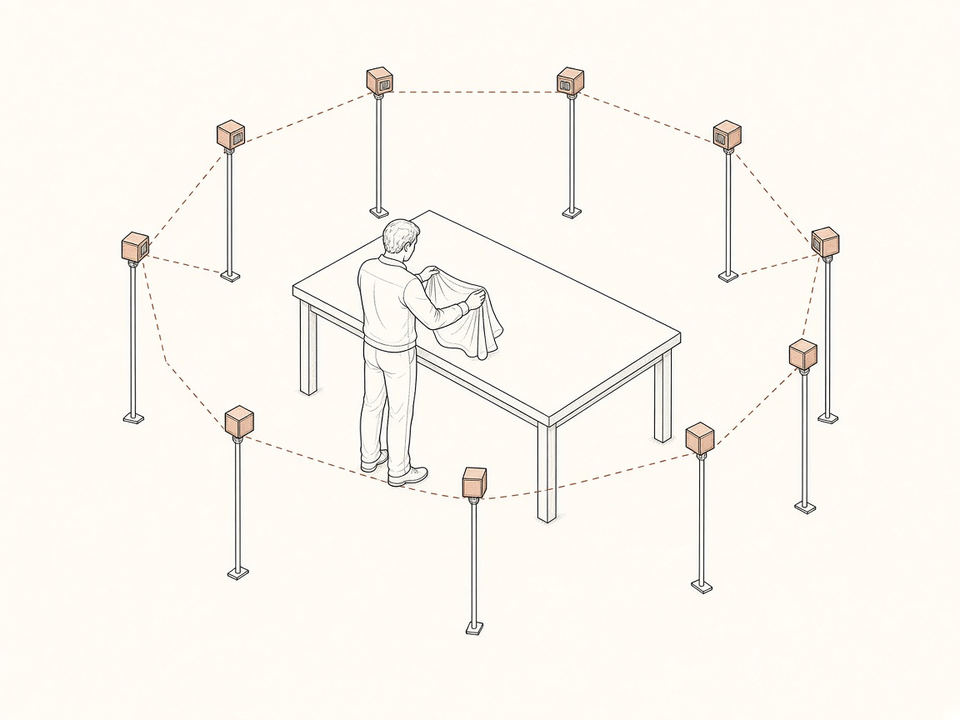
支架上的相机记录工作台边的人。每台相机在同一个脉冲上看到布离开手,这段才用得上。
RGB 保留灯光的颜色。工作在近红外时,用黑白版。
GS2.3 44.6%。SC233HGS 19.9%。
GS2.3 24.9%。SC233HGS 9.38%。
同样的像素,同样的阵列,同样的光学尺寸,同样的主光线角。我们的实测,并排看。每一行里更好的数字用粗体,包括 SC233HGS 更好的那些行。
| GS2.3 | SC233HGS | |
|---|---|---|
| 动态范围 | 68.6 dB | 65.7 dB |
| 最大信噪比 | 38.6 dB | 37.7 dB |
| 满阱容量 | 7300 e⁻ | 6050 e⁻ |
| 读出噪声,16× 增益 | 2.6 e⁻ | 3.13 e⁻ |
| 850 nm 量子效率 | 44.6% | 19.9% |
| 940 nm 量子效率 | 24.9% | 9.38% |
| 信噪比,50 lux,8× | 26.1 dB | 23.5 dB |
| 信噪比,940 nm,4× | 29.2 dB | 24.1 dB |
| 灰卡,20 lux,80 °C | 18.8 dB | 16.5 dB |
| 暗电流,60 °C | 60 e⁻/s | 25.7 e⁻/s |
| DSNU,60 °C | 17 e⁻/s | 8.1 e⁻/s |
| 功耗,25 °C,1×,暗场 | 321 mW | 285 mW |
| 拐点 HDR | 无 | 有 |
| 多窗口感兴趣区域 | 最多 4 个 | 无 |
公开数据。AR0234 已停产。SC233HGS 的动态范围这里是公开的线性值 62.65 dB。公开的拐点值是 92.65 dB。上面的表是并排实测。
| 传感器 | 状态 | 像素 | 阵列 | 动态范围 | 帧率 | 接口 |
|---|---|---|---|---|---|---|
| GS2.3 | 样品 2026 年 11 月。交付 2027 年 3 月。 | 3.0 µm | 1920 × 1200 | 68.6 dB | 120 fps | MIPI |
| SC233HGS | 供应链问题 | 3.0 µm | 1920 × 1200 | 62.65 dB | 120 fps | MIPI、LVDS、DVP |
| AR0234 | 停产 | 3.0 µm | 1920 × 1200 | 71.4 dB | 120 fps | MIPI、并行 |
| AR0235 | 供应链问题 | 2.8 µm | 1920 × 1200 | 65.3 dB | 120 fps | MIPI |
| Mira220 | 2.79 µm | 1600 × 1400 | 63.7 dB | 90 fps | MIPI | |
| OG02C10 | 供应链问题 | 3.45 µm | 1632 × 1264 | 8 位下 300 fps | MIPI、LVDS | |
| IMX392 | 供应链问题 | 3.45 µm | 1920 × 1200 | 10 位下 167 fps | 亚 LVDS |
下一代传感器仍用于同样的机器人相机,仍是每帧一次曝光,这样场景需要更大动态范围时,帧率还能保持住。
种子轮融资,600 万美元,用于这一步。 来信谈这一轮